

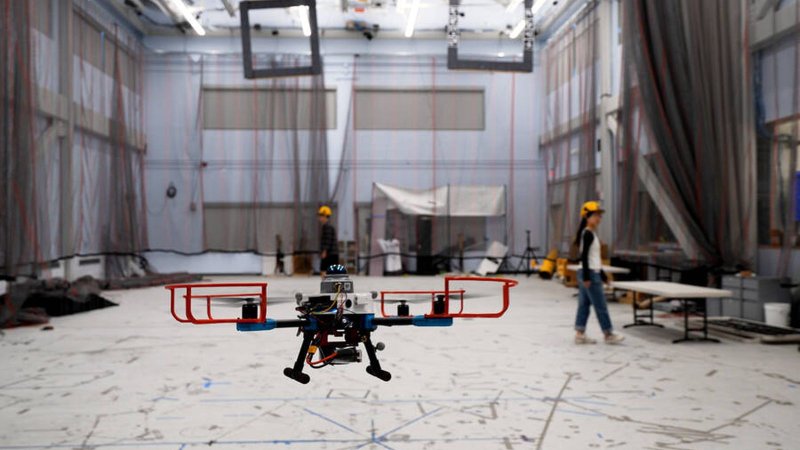
Investigadores del MIT han desarrollado SANDO, un planificador de trayectorias que garantiza matemáticamente que un dron no chocará con obstáculos en movimiento, incluso si vuela por un lugar desconocido del que no tiene un mapa previo. Los investigadores aseguran que este navegador predictivo podría servir para misiones de búsqueda y rescate en edificios derrumbados, exploración de túneles mineros, reparto de paquetes en barrios concurridos o vuelos de reconocimiento sobre incendios forestales.
SANDO son las siglas en inglés de planificación segura y autónoma de trayectorias para entornos dinámicos desconocidos. El sistema parte de los datos de la velocidad máxima que pueden alcanzar esos obstáculos para hacer sus cálculos predictivos. "Dado eso, puedes usarlo en cualquier entorno, sin mapa, y sabes que el dron no va a chocar con nada", afirma Kota Kondo, autor principal del trabajo, publicado en IEEE Transactions on Robotics. Kondo se doctoró este año en Aeronáutica y Astronáutica en el MIT.
Los planificadores de trayectorias tradicionales usan las cámaras y sensores del dron para trazar una ruta hasta su destino. La mayoría solo ofrece garantías formales si los obstáculos están quietos o se conocen de antemano. Otros esquivan lo que se mueve delante de ellos, sin garantizar que no habrá choque.
Trump puede hacer historia revelando lo que EEUU sabe realmente sobre los FANIAvi LoebEEUU todavía no ha desclasificado toda la información que conoce sobre los fenómenos aéreos no identificados. Es necesario analizar todos los datos disponibles científicamente para comprobar su naturaleza real
El problema que han tenido estos sistemas hasta ahora es de cálculo. Evaluar todas las colisiones posibles en un entorno cambiante llevaría demasiado tiempo para volar de verdad. "En un entorno dinámico desconocido no tienes muchas suposiciones en las que apoyarte", explica Kondo. Hasta ahora, añade, los investigadores no habían podido garantizar matemáticamente que una trayectoria fuera segura.
Una burbuja de seguridad
SANDO funciona creando un pasillo de seguridad a partir de una cadena de regiones 3D conectadas que no contienen obstáculos. La diferencia con sistemas anteriores está en que el pasillo incorpora el tiempo. Un módulo detecta, agrupa y sigue los objetos móviles, y el sistema envuelve cada uno en una esfera. Su radio es la distancia máxima que podría recorrer en cualquier dirección según su velocidad tope.
Esta burbuja sería el equivalente a acotar los movimientos de un peatón despistado sin conocer previamente su ruta. El sistema calcula hasta dónde podría llegar según su velocidad máxima, pero, cuanto más tiempo pase, mayor será la burbuja que engloba sus posibles posiciones. "Como tenemos en cuenta la componente temporal, ahora podemos garantizar la seguridad hacia el futuro", dice Kondo.
Un planificador de mapas de calor marca las zonas con muchos obstáculos y desvía al dron de ellas. Dentro de ese pasillo, SANDO busca la trayectoria más rápida y la recalcula durante el vuelo con el ordenador de a bordo.
Drones que salvan personas
El equipo —que incluye a Jesús Tordesillas, de la Universidad Pontificia Comillas de Madrid— ha llevado a cabo simulaciones en las que SANDO llegó a la meta antes que varios sistemas de referencia y no sufrió ninguna colisión. En 12 vuelos con un dron real esquivó todos los obstáculos dinámicos.
El sistema todavía se encuentra en una primera fase y hacen falta datos de vuelo real que confirmen lo que se ve en las simulaciones. La eficacia del sistema, dice el equipo, depende de que la velocidad máxima de los obstáculos esté bien estimada. En el futuro, los investigadores podrían mejorar su eficiencia computacional y combinarla con modelos de aprendizaje automático para dar órdenes al dron en lenguaje natural."Cuando era niño en Japón, se produjo el desastre nuclear de Fukushima. Recuerdo que estaba viendo las operaciones de respuesta en la central nuclear. Y entonces me preguntaba por qué los seres humanos tenían que ir allí. ¿Por qué tienen que acercarse tanto? ¿Hay alguna otra forma de gestionar esta situación? Y eso se me quedó grabado", asegura Kondo. "Hice cursos de robótica. Y aquí, en el MIT, estoy trabajando en una investigación para abordar las tareas de búsqueda y rescate o cualquier situación de catástrofe".
